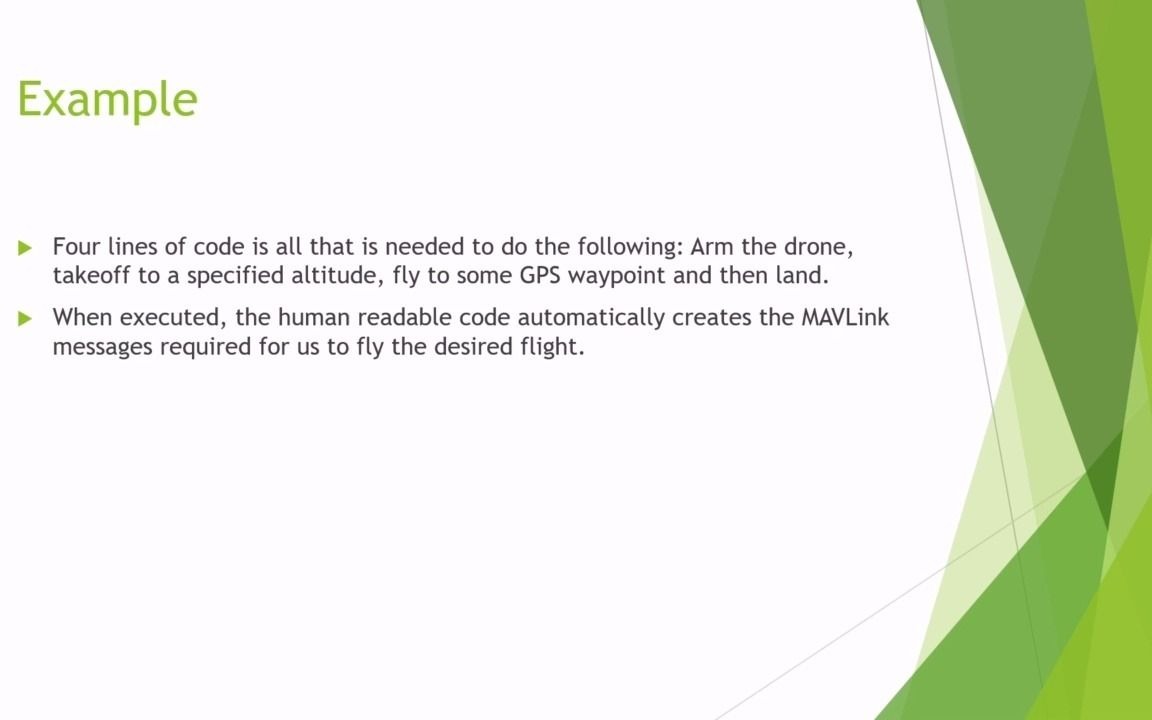
使用Python控制ArDrone的核心在于通过UDP协议建立通信,利用ardrone_autonomy ROS包或第三方库如dronekit发送控制指令,实现起飞、悬停、降落及图像数据流的实时处理。
无人机编程曾是极客圈的小众爱好,如今已成为机器人教育和自动化测试的重要工具,Python凭借简洁的语法和强大的生态,成为了连接人类意图与机器动作的最佳桥梁,对于开发者而言,理解底层通信机制比单纯调用API更重要,本文将深入解析如何通过代码让ArDrone听话,涵盖环境搭建、指令发送及视觉处理全流程。

Python控制ArDrone的技术原理与架构解析
要驾驭四旋翼飞行器,首先得懂它的“语言”,ArDrone系列(如2.0)并不直接支持Python脚本,而是依赖ROS(Robot Operating System)作为中间件,ROS就像一个翻译官,将Python发出的高级指令转化为无人机能听懂的UDP数据包。
通信协议:UDP与ROS的协作机制
ArDrone与地面站之间的通信主要基于UDP协议,这种协议速度快、延迟低,非常适合实时控制,尽管它不保证数据包一定到达,在ROS架构中,ardrone_autonomy节点负责处理底层通信。
- 控制流:通过发布
cmd_vel话题,发送线速度和角速度指令。 - 状态流:订阅
navdata话题,获取电池电量、高度、姿态角等实时数据。 - 视觉流:通过订阅
image_raw话题,接收摄像头传回的JPEG或YUV格式图像。
业内专家指出,理解这种发布/订阅模式是掌握ROS编程的关键,开发者不需要关心数据包的具体字节排列,只需关注消息的结构。
开发环境搭建:从Ubuntu到Docker
虽然可以在Windows或macOS上开发,但Linux环境(特别是Ubuntu)仍是首选,因为原生支持ROS且驱动兼容性最好,对于新手,推荐使用Docker容器化部署,避免环境冲突。
- 安装基础系统:准备一台运行Ubuntu 20.04或22.04的电脑,确保网络连接稳定。
- 配置ROS环境:安装ROS Noetic或Humble版本,这是目前最稳定的长期支持版。
- 克隆源码:从GitHub获取
ardrone_autonomy源码,并进行编译。 - 网络配置:将电脑网卡设置为静态IP(如192.168.1.x),与无人机Wi-Fi热点处于同一网段。

实战操作:Python脚本实现基础飞行控制
理论讲完,动手才是硬道理,下面通过具体的代码片段,展示如何实现起飞、悬停和降落这三个核心动作。
初始化连接与权限检查
在发送任何指令前,必须确保无人机已上电且处于待机状态,Python脚本通常使用rospy库来初始化节点。
import rospy
from geometry_msgs.msg import Twist
def takeoff():
    rospy.init_node('ardrone_controller', anonymous=True)
    pub = rospy.Publisher('/cmd_vel', Twist, queue_size=10)
    rate = rospy.Rate(10) # 10Hz
    # 发送起飞指令
    msg = Twist()
    msg.linear.z = 0.5 # 垂直上升速度
    pub.publish(msg)
    rospy.sleep(2) # 等待起飞完成
这里的关键是linear.z参数,它控制垂直方向的速度,正值上升,负值下降,数值越大,速度越快,但需警惕失控风险。
姿态控制与避障逻辑
悬停不仅仅是停止移动,而是不断修正姿态,ArDrone内置了视觉里程计和气压计,能提供相对稳定的悬停效果,但在无GPS环境下,漂移是常见问题。
- 前向移动:设置
msg.linear.x为正数。 - 侧向平移:设置
msg.linear.y为正数(向右)或负数(向左)。 - 旋转:设置
msg.angular.z控制偏航角速度。
为了提升安全性,建议加入简单的逻辑判断,当电池电压低于20%时,强制触发降落程序,这种防御性编程在野外测试中尤为重要。
图像数据流的实时处理

视觉是无人机的“眼睛”,通过Python的OpenCV库,可以实时处理无人机传回的画面,实现简单的颜色追踪或边缘检测。
- 订阅图像话题:使用
cv_bridge将ROS图像消息转换为OpenCV格式。 - 图像预处理:转换为HSV色彩空间,便于颜色分割。
- 特征提取:使用
findContours查找目标轮廓。 - 反馈控制:根据目标在画面中的位置,动态调整飞行姿态。
据统计,多数视觉导航项目失败的原因在于图像处理延迟过高,优化算法效率与控制频率的平衡至关重要。
进阶应用:复杂场景下的性能优化与故障排查
当基础功能跑通后,开发者往往会遇到更复杂的问题,比如图像卡顿、控制延迟或信号丢失。
网络延迟与带宽管理
ArDrone 2.0的摄像头默认输出720p分辨率,数据量较大,在无线信号较弱时,容易出现丢包。
- 降低分辨率:通过ROS参数服务器调整
/ardrone/image_quality参数,降低帧率或分辨率。 - 压缩传输:启用H.264编码而非原始RGB数据,可显著减少带宽占用。
- QoS设置:在ROS中配置Quality of Service策略,优先保证控制指令的传输而非视频流。
常见错误代码与解决方案
在调试过程中,开发者常会遇到各种报错,以下是几种典型场景及应对策略:
| 错误现象 | 可能原因 | 解决方案 |
|---|---|---|
| 无法连接无人机 | IP地址不在同一网段 | 检查电脑网卡IP,设置为192.168.1.x |
| 起飞后立即坠毁 | 传感器未校准 | 在地面平坦处执行/ardrone/takeoff前进行磁罗盘校准 |
| 图像黑屏 | 视频流未启动 | 确认/ardrone/video_enabled参数为true |
| 控制响应迟钝 | CPU负载过高 | 关闭其他高负载进程,或降低图像处理频率 |

安全性考量与法律合规
技术之外,合规性不容忽视,不同地区对无人机飞行有严格规定。
- 空域限制:避开机场、军事设施等禁飞区。
- 视距内飞行:多数国家要求无人机必须在操作员视距范围内。
- 隐私保护:避免在居民区进行未经授权的拍摄。
行业共识认为,开发者应将安全协议写入代码底层,例如设置电子围栏和紧急停止按钮。
Python ArDrone开发常见问题解答
Python ArDrone开发需要哪些硬件准备?
需要一台ArDrone 2.0无人机、一台运行Linux系统的电脑(推荐Ubuntu)、一个稳定的Wi-Fi路由器(用于扩展网络范围)以及必要的USB转串口线(用于固件升级),软件方面需安装ROS、OpenCV及相关的Python库。
如何解决ArDrone控制延迟高的问题?
延迟主要源于无线传输和图像处理,确保电脑与无人机距离在10米以内,减少信号衰减,降低视频分辨率或关闭实时图像处理,仅保留控制指令通道,检查ROS节点的CPU占用率,必要时使用实时内核补丁。
Python ArDrone在室内环境下的表现如何?
室内环境缺乏GPS信号,无人机主要依赖视觉里程计和超声波传感器,在光线充足、纹理丰富的环境中,悬停效果较好,但在纯白墙壁或黑暗环境下,视觉系统可能失效,导致漂移,建议室内飞行时保持低速,并随时准备手动接管控制。
首发原创文章,作者:王坚,如若转载,请注明出处:https://idctop.com/%e5%a6%82%e4%bd%95%e7%94%a8python%e6%8e%a7%e5%88%b6ardrone%e6%97%a0%e4%ba%ba%e6%9c%ba%ef%bc%9fpython-ardrone%e5%bc%80%e5%8f%91%e6%95%99%e7%a8%8b/