车联网多边缘节点状态一致性维持方法,核心就是用“版本号+心跳检测+共识确认”把各个边缘节点拉回同一份状态视图,再通过增量同步和异常补偿兜底。 在车路协同、自动驾驶调度这类场景里,边缘节点不止一个,它们各自缓存着红绿灯状态、车辆轨迹、路侧感知结果,如果这些状态对不上,轻则数据打架,重则决策冲突,下面直接从方法、延迟对策、方案对比和验证步骤展开。
车联网多边缘节点状态一致性维持方法有哪些?
目前落地时常用的方法可以分成三类,行业共识认为,没有哪种方案能同时做到强一致、低延迟和高可用,所以实际部署往往是组合使用。

基于共识机制的强一致方案
这套思路类似“多节点投票”,当某个边缘节点更新了状态,它需要把更新请求发给其他节点,超过半数确认后才算生效,这样能保证每个节点看到的历史顺序一致。
- 适合处理路口信号灯切换、应急车辆优先通行这类必须严格一致的状态。
- 常用算法包括Raft、PBFT的轻量变种。
- 缺点也很明显:节点越多,通信开销越大,延迟会跟着涨。
基于版本号与时间戳的软一致方案
大多数车联网业务不需要全局瞬间一致,只要最终一致就行,每个边缘节点维护一个状态版本号,更新时带上时间戳和节点ID,其他节点收到以后,比较版本号新旧,只采纳更新的那一条。
- 同步周期可以拉长,网络压力小。
- 适合车辆轨迹历史数据、路侧感知结果的汇聚。
- 代价是存在短暂的不一致窗口,需要业务层容忍。
状态补偿与回滚机制
这个方法专门用来处理“同步到一半”的尴尬情况,比如节点A更新了状态,但节点B写入失败,A会保留一条补偿日志,等B恢复后重新推送,或者直接下发一条回滚指令。
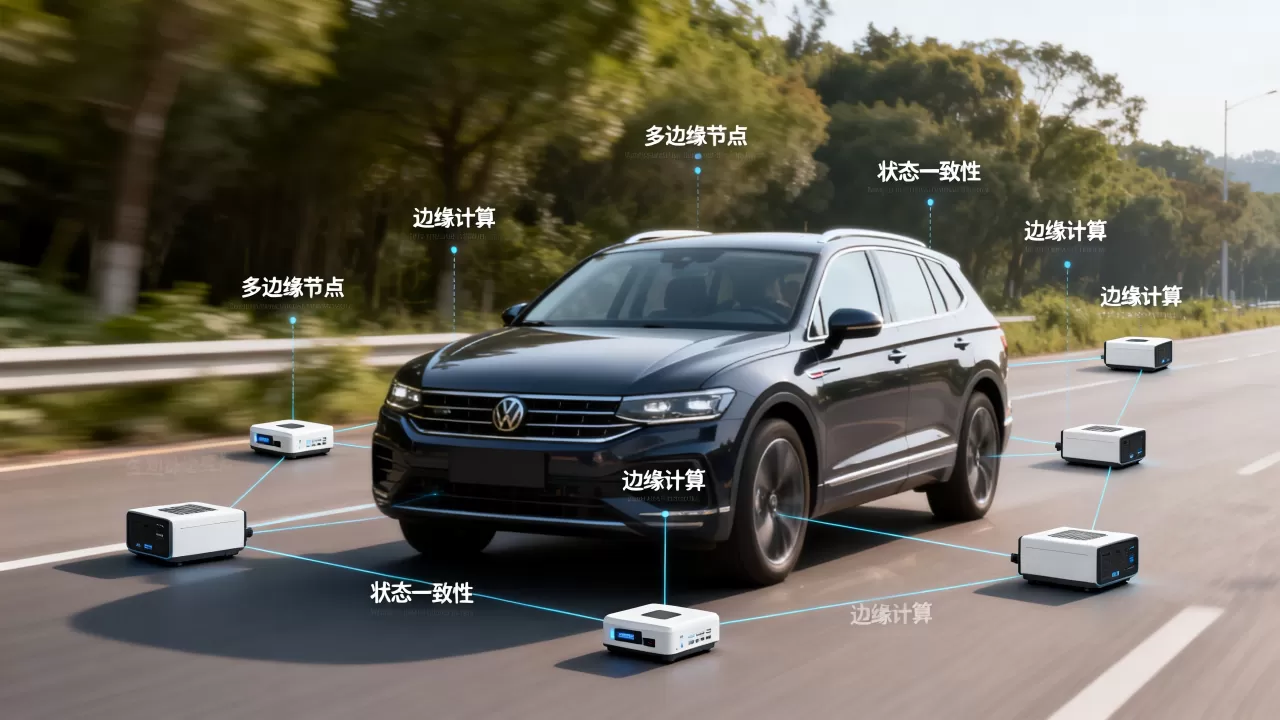
- 补偿动作包括重发、反向修正、快照回退。
- 配合分布式锁或租赁机制,避免两个节点同时改同一个状态。
实操建议:在车联网多边缘节点状态一致性维持方法的选择上,先梳理状态类型,红绿灯、信号优先这类控制面状态走共识,感知数据走软一致,历史账单类走补偿即可。
多边缘节点状态同步延迟怎么解决?
延迟是状态一致性的头号对手,业内专家指出,车联网边缘节点之间的同步延迟大部分不是带宽不够,而是消息排队和时钟偏差。
延迟到底从哪里来?
- 节点负载不均衡,有的节点忙着处理AI推理,有的闲着。
- 消息队列堆积,心跳包和状态更新挤在同一条链路。
- 时钟没有对齐,两个节点的时间戳本身就差了几十毫秒。
解决路径一:分层同步
把同步拆成两层,第一层是区域内的核心节点,要求在毫秒级内完成状态交换;第二层是普通路侧节点,允许秒级延迟,核心节点之间用专有通道,普通节点定时从核心节点拉取最新状态。
解决路径二:本地缓存加增量更新
每次同步只发送变化的字段,不要把整份状态文件搬来搬去,比如一个路口的状态包含信号灯、倒计时、行人请求,倒计时变了就只传“倒计时+版本号”。
解决路径三:调整心跳与超时参数
具体操作上,如果你的系统用gRPC或者MQTT,可以这样调:
- 心跳间隔从默认的30秒改成5秒,但这会稍微增加流量。
- 超时重试次数设置成3次,重试间隔按指数退避。
- 开启会话保持,避免频繁重建连接。
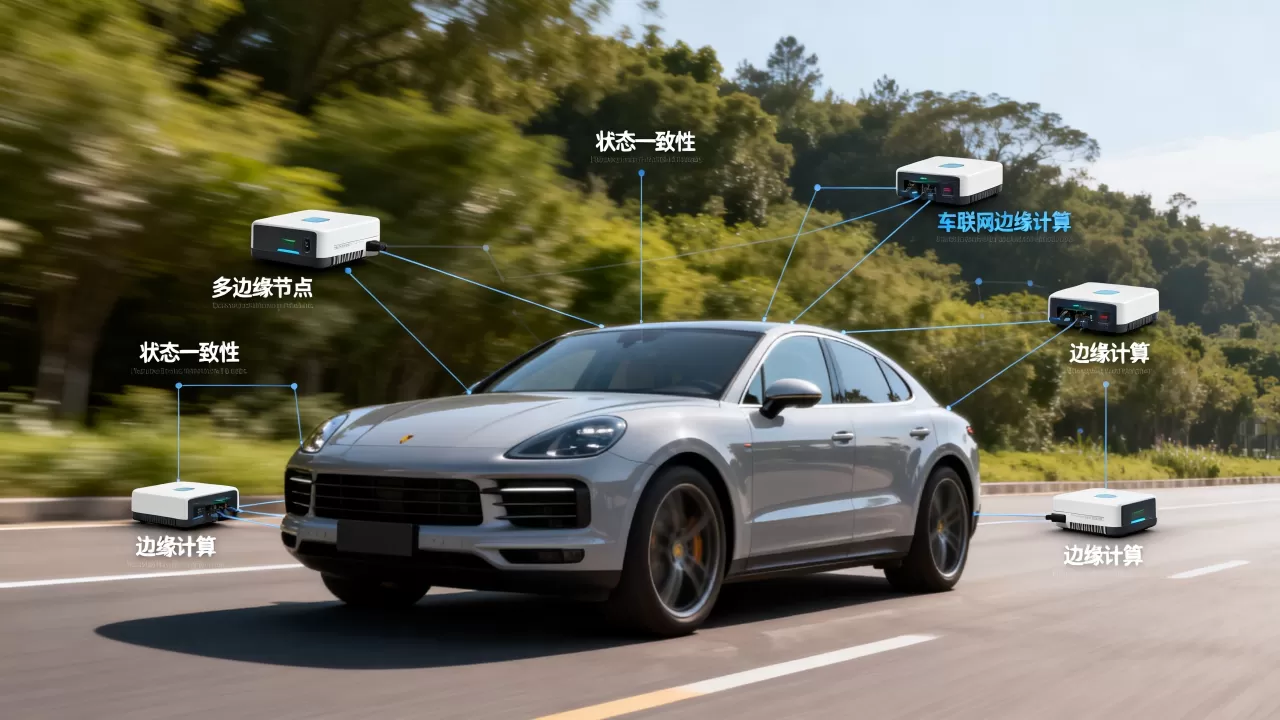
车联网边缘计算节点状态一致性方案对比
很多团队纠结用什么方案,这里列一个直观对比表,方便你根据场景拍板。
| 对比维度 | 共识机制 | 版本号软一致 | 补偿回滚 |
|---|---|---|---|
| 一致性强度 | 强一致 | 最终一致 | 最终一致 |
| 同步延迟 | 较高 | 低 | 中等 |
| 网络开销 | 高 | 低 | 中 |
| 实现复杂度 | 高 | 低 | 中 |
| 典型场景 | 信号灯控制 | 感知数据汇聚 | 数据修复 |
这个表可以当作业内决策的快速索引,需要说明的是,真正部署时,同一套系统里往往多个方案并存,交叉路口用共识,路侧感知用软一致,数据修复用补偿。
怎么判断该用哪个方案?
- 如果状态错误会导致安全风险,选共识机制。
- 如果状态只是辅助参考,且节点数量多,选版本号软一致。
- 如果网络经常断,且状态可以重放,选补偿回滚。
日常维护中怎么验证状态一致性?
方法好不好,得靠验证,这里给出三步可落地的操作路径。
第一步:检查状态版本号
登录任意两个边缘节点,执行状态查询命令,对比同一状态对象的版本号,版本号一致,说明状态同步成功,不一致,就看差异字段是哪个。
第二步:模拟节点故障
断开一个节点五分钟,让它漏掉几次状态更新,恢复连接后,观察它是否能从其他节点拉取增量或者全量快照,这一步能直接暴露同步策略的健壮性。
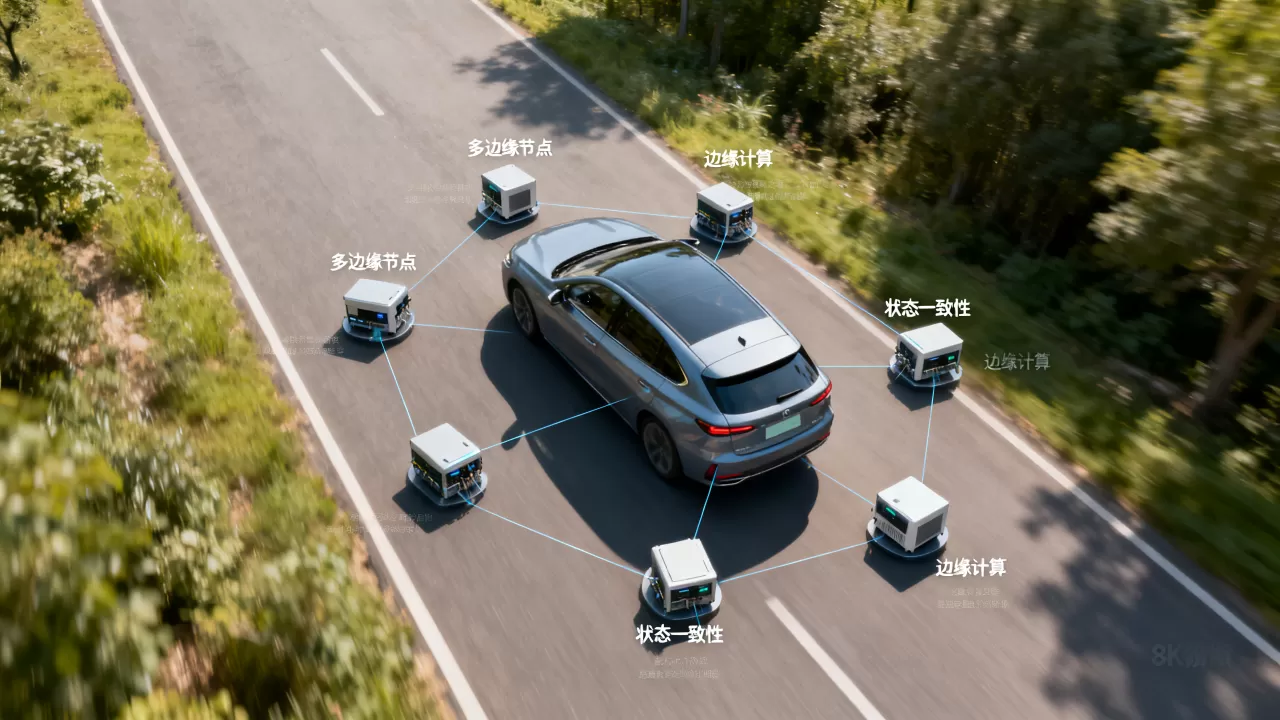
第三步:监控关键指标
建立监控面板,至少盯住这几个数据:
- 状态同步成功率
- 版本号冲突次数
- 平均同步延迟
- 补偿日志数量
如果补偿日志数量持续上升,说明网络或者写入链路存在隐患,需要及时排查。
Q&A:车联网多边缘节点状态一致性维持方法常见问题
问:Raft协议适合直接用在车联网边缘节点吗?
Raft本身为了强一致设计,但车联网边缘节点数量通常在几十到上百个,直接全量投票会让延迟飙升,多数场景是把Raft用在核心控制节点组里,普通路侧节点通过订阅方式同步状态,而不是全部参与投票。
问:时间戳不一致会导致状态错乱吗?
会,两个节点如果时钟偏差超过同步周期,后写入的状态可能被误判为旧状态,解决办法是用逻辑时钟或向量时钟替代物理时间戳,或者部署NTP/PTP对时服务,目前业界普遍接受物理时钟加逻辑版本号组合判断的方式。
问:边缘节点离线恢复后,状态怎么追上?
离线节点恢复后,先向相邻节点请求最新版本号列表,然后按差异拉取增量数据,如果增量缺失过多,直接拉全量快照,最后通过补偿日志把离线期间未完成的事务重新执行一遍,整个过程不需要人工介入。
回到开头的结论车联网多边缘节点状态一致性维持方法没有银弹,但把共识、软一致和补偿组合好,再配合分层同步和版本号校验,完全可以在延迟和一致性之间找到平衡点。
首发原创文章,作者:王坚,如若转载,请注明出处:https://idctop.com/article/723728.html