视觉控制服务器主要分为云端视觉服务器、边缘计算视觉服务器和嵌入式视觉控制器三大类,其中工业场景最常用的是基于GPU的机架式边缘视觉服务器(承载AI推理)和紧凑型嵌入式视觉控制器(承载传统机器视觉算法),选型核心看算力类型、接口数量和部署环境。
视觉控制服务器怎么选:先从部署位置定方向
很多朋友一上来就问“哪个牌子好”,其实第一步应该问自己:我的视觉检测程序跑在哪里? 这个问题直接决定了你要的是“云端大脑袋”还是“现场小钢炮”。
云端视觉服务器:适合数据集中处理和模型训练
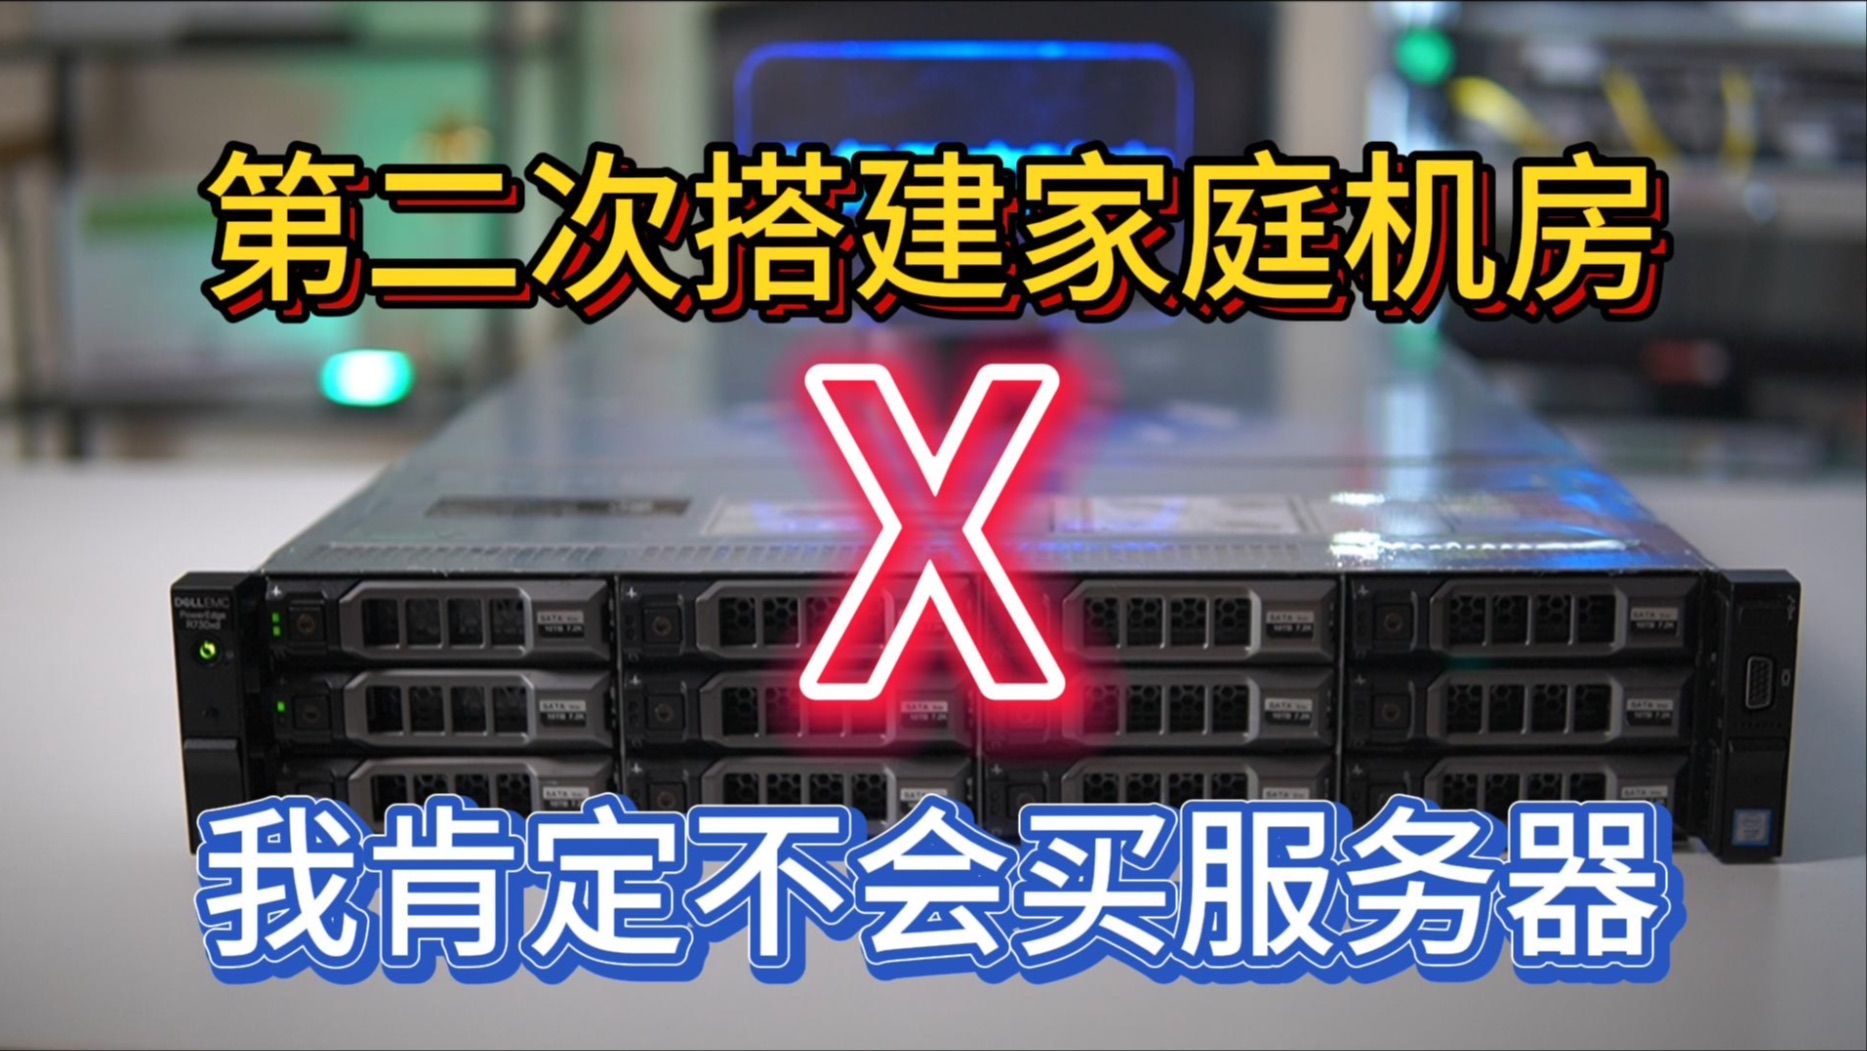
这类服务器通常放在机房或云数据中心,负责训练深度学习模型、处理海量历史图片数据,或者统一调度多台产线设备,它们一般配备多张高端GPU卡(如NVIDIA A10、L40S)、大容量内存和万兆网络接口,典型品牌有浪潮NF5468系列、戴尔PowerEdge XE9680、超微GPU工作站等。
云端方案的优势是算力弹性好、集中管理方便,但延迟是硬伤,如果你做的是运动中的产品缺陷检测,网络来回几十毫秒往往导致停线等待,所以云端视觉服务器更适合离线质检抽检、模型训练和算法迭代,不适合节拍快的在线检测。
边缘视觉服务器:工业产线的主力军
这是目前视觉控制服务器采购量最大的品类,直接部署在产线附近或控制柜内,它既要跑推理算法,又要处理相机采图、IO触发、与PLC通信等实时任务,行业内通行的配置方案如下:
- 处理器:Intel Core i7/i9或Xeon E系列,部分新方案用国产化平台(如海光、兆芯)。
- 加速卡:NVIDIA RTX系列(如RTX 4060/4070/4080)、NVIDIA Jetson Orin模组,或者国产算力卡(如昇腾 Atlas 300I)。
- 图像采集接口:必须支持千兆网口(PoE)、Camera Link、USB3.0 Vision、CoaXPress等,接口数量通常要求4-8个网口。
- 工业特性:无风扇设计、宽温工作(-20℃~60℃)、支持9~36V直流供电、带光耦隔离IO。
康耐视的In-Sight系列属于一体化视觉系统,但更贴切地讲,基恩士的CV-X系列和维视智造的SV系列是典型的边缘视觉控制服务器,后者采用Intel平台+GPU卡方案,兼容Halcon和OpenCV算法库,在3C、锂电、光伏行业占有率较高。
嵌入式视觉控制器:小而美的特定场景方案
如果你只是做简单的定位、测量、字符识别,且对体积要求苛刻(比如安装于机械臂关节处或检测模组内部),嵌入式视觉控制器更合适,它们多采用NVIDIA Jetson(NX、Orin Nano)或ARM架构芯片,功耗仅10~25W,系统为Ubuntu或定制Linux。
嵌入式方案的弱点是扩展性有限,难以同时驱动多个高分辨率相机,且散热设计需留意,行业共识认为这类设备主要用于“单工位、单功能、实时性适中”的轻量场景,比如读码、有无判断、基础OCR。
视觉控制服务器平台对比:工控机牌子与“视觉专用服务器”的差异
采购时容易混淆的是:普通工控机加张显卡能不能当视觉控制服务器用?答案是可以,但不推荐。
普通工控机(如研华、研祥、集智达) 主要强调的是恶劣环境适应性、串口扩展和长时间稳定运行,但其主板对GPU散热支持、PCIe带宽、网卡多队列优化普遍针对性不强,而专用视觉控制服务器(如维视智造、OPT康耐视、海康机器人配套工控机) 在出厂前已对以下方面做了调优:
- BIOS中开启Above 4G Decoding,确保大显存GPU正常映射。
- 预装实时采集驱动,优化网卡中断亲和性,减少多相机采图丢帧。
- 标配双电源冗余或工业级宽压电源,防产线电压波动导致设备重启。
- 结构件预留显卡支架加固,避免产线振动造成GPU金手指松动。
用一个案例说明: 某3C结构件外观检测线,原方案用普通工控机(i7-11700+RTX 3060)驱动6台500万像素相机,节拍440毫秒时偶发丢帧,更换为同配置的专用视觉控制服务器并开启实时队列优化后,丢帧消失,节拍稳定在380毫秒,这不是硬件升级,而是底层驱动和系统参数调优带来了20%的效率释放。
视觉控制服务器配置要求:按检测场景做算力匹配
很多采购朋友拿着需求清单直接找报价,核心困惑是“我要买多少算力的”,这里给一个实用的按需选型对照表:
| 检测类型 | 相机数量与分辨率 | 推荐算力配置 | 参考品牌机型 |
|---|---|---|---|
| 传统2D定位/测量 | 1-2台,200万像素 | CPU处理即可,无需独立GPU | 基恩士CV-X系列 |
| 深度学习外观缺陷检测 | 4-8台,500~1200万像素 | i7/i9 + RTX 4060~4080(12~16GB显存) | 维视智造SV-7000系列 |
| 大尺寸面板/膜材检测 | 2-4台线扫相机 | Xeon + RTX A4000/A5000 | 海康机器人专用视觉控制器 |
| 机械臂视觉引导(3D) | 1-2台3D相机 | Jetson Orin或RTX 4070以上 | 梅卡曼德配套控制主机 |
| 高速运动目标检测 | 高速相机1000fps | 双GPU并行处理(RTX 4090或专业卡) | 定制方案居多 |
谈到视觉控制服务器价格,网上报价差异大,主要因素有三:GPU卡成本占比最高(约40~55%),工业级机箱/主板比普通配件贵30%,算法授权与调试服务费另计,预算参考区间如下:
- 基础嵌入式套件(Jetson Orin Nano+IO板):3000~6000元,适合学习与原型开发。
- 单GPU工业视觉整机(i5/16G/RTX 4060):1.5万~2.5万元,适合标准2-4相机检测。
- 高配多GPU方案(Xeon/RTX A5000/万兆网):4万~8万元,用于多工位同步检测或3D点云处理。
提醒一点:不要只看硬件报价,视觉项目的交付大头在算法调试(打光、标定、参数整定)和产线通讯调试,这部分通常占项目总成本的30%~50%,采购时应确认供应商是否提供标准的SDK、丰富的示例程序和远程协助服务。
视觉控制服务器方案怎么搭:从采图到结果输出
无论选哪类服务器,逻辑架构基本一致,按以下步骤规划可少走弯路:
第一步:确定相机接口和采图方式
- 面阵相机优先选GigE千兆网接口,线缆成本低、最长距离100米。
- 高分辨率或高速场景选用CoaXPress或Camera Link,配专用采集卡。
- USB3.0接口适合相机距离主机小于3米的桌面型应用。
第二步:安装并验证底层运行环境
系统建议Win10/11专业版(工业稳定性优于家庭版)或Ubuntu 20.04 LTS(用于深度学习部署),需特别注意关闭Windows自动更新、禁用USB休眠,避免产线运行中掉驱动或系统重启。
典型的软件栈包括相机SDK(如海康MVS、大华SDK)、算法库(Halcon、VisionPro、OpenCV)或深度学习框架(TensorRT、OpenVINO),建议在正式上线前用连续24小时不带负载的循环采图测试,确认无内存泄漏和帧率波动。
第三步:配置IO通讯与结果分发
视觉服务器的核心使命之一是把“眼睛看到的”变成PLC能懂的信号,通常用TCP/IP、Profinet或EtherNet/IP发送OK/NG数据和测量值,同时用物理IO做急停和触发,此处建议要求软件供应商提供通讯协议配置界面或现成的PLC通讯库,而非让你自己写底层Socket代码。
视觉控制服务器本地部署后如何维护
不少企业选择本地部署而非云端,这就涉及到日常维护问题:
- 定期清理散热片灰尘:GPU满载时若温度超85℃,会触发降频导致检测变慢。
- 检查硬盘健康度:系统盘建议用SLC/MLC固态盘,避免频繁日志写入导致掉速掉盘。
- 备份算法与标定文件:产线更换工装或相机位置变动后,需要重新做手眼标定,把每次调试的参数文件版本归档,方便回滚。
- 外接设备静电防护:产线操作人员常直接触摸USB端口,推荐使用带ESD保护的工业级USB hub。
常见问题解答
视觉控制服务器和普通工控机区别大不大?
主要区别在于软硬件的针对性和功耗结构。 普通工控机侧重接口数量和宽温稳定性,视觉控制服务器侧重GPU适配性、多相机采图实时性和出厂预装算法环境,如果只是简单读码,普通工控机加相机即可;若涉及深度学习推理或多相机协同,建议直接采购专用视觉控制服务器以减少调试时间成本。
视觉控制服务器用Windows还是Linux更稳定?
很多初次使用者问这个问题。视觉控制领域两种系统共存,各有明确适用边界。 Windows支持Halcon、VisionPro等主流商用机器视觉软件且驱动兼容性最好,多数非标设备商倾向它;Linux在深度学习框架支持和长期运行可靠性上有优势,但视觉软件配置门槛高,选型时参考你们算法工程师最熟悉的开发环境,比单纯看理论性能更现实,许多边缘视觉服务器厂商同时提供两种系统镜像,建议可以在同一台设备上交替测试再定夺。
国产视觉控制服务器和进口品牌差距在哪里?
如果功能都能满足,坦白说差距最大的是售后响应速度和算法生态沉淀,国产设备在易用性上进步很快,像维视智造标称3小时远程技术支持响应,对于停机损失高的产线十分友好,进口品牌(基恩士、康耐视、MVTec)的算法稳定性和国外案例积累更好,但在Windows底层兼容性问题上同样需要依赖本地服务商解决,做最终决策时,建议你考察供应商的样机测试时间、售后服务费用是否透明、算法升级迭代是否免费等具体条款。
首发原创文章,作者:王坚,如若转载,请注明出处:https://idctop.com/article/731874.html