基于深度学习的多目标跟踪模型开发,核心在于根据场景需求选择检测与重识别耦合方式,并针对数据标注、训练策略、推理优化进行全链路设计。这篇文章将围绕开发流程、算法选型、实战训练、成本控制四个维度展开,帮助开发者快速落地多目标跟踪系统。
多目标跟踪模型开发步骤详解
从零开始搭建一个多目标跟踪模型,需要按顺序完成五个关键环节,忽略任何一步都可能让后续工作陷入反复调整。
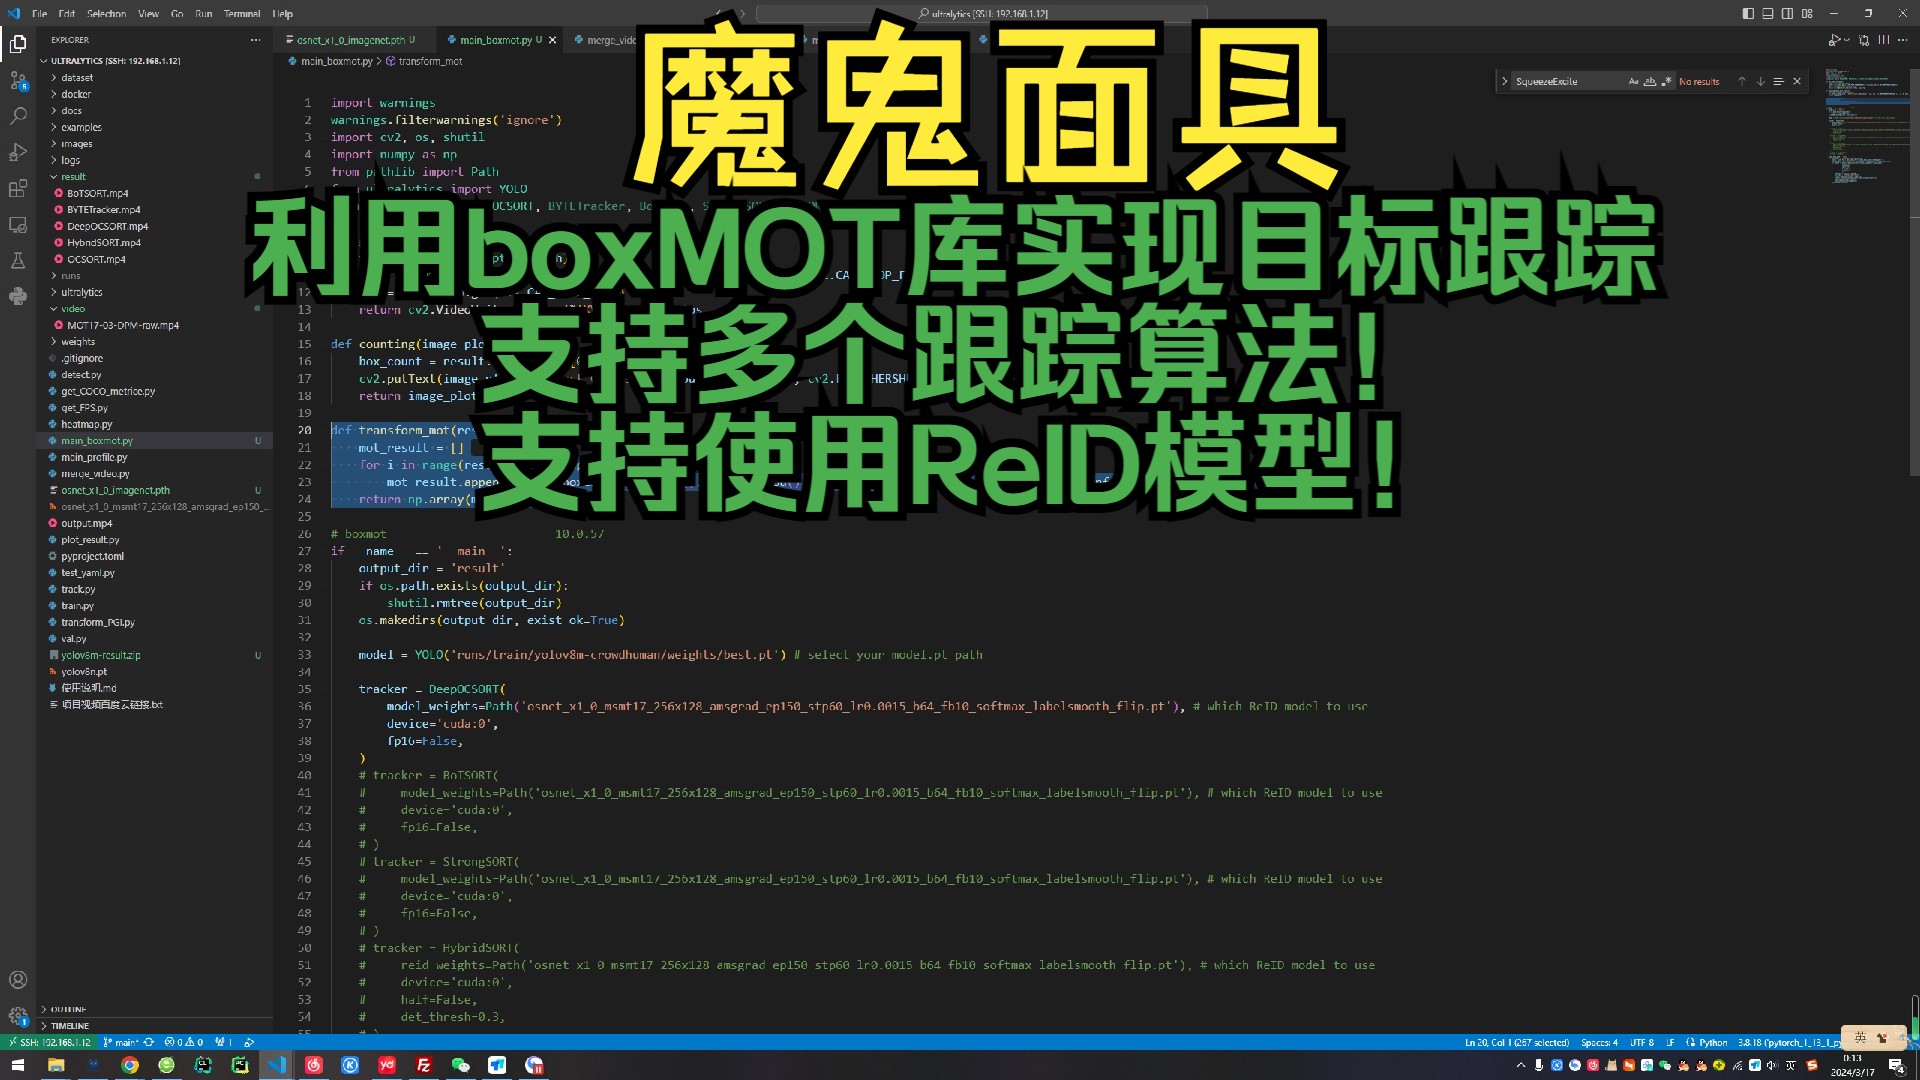
确定应用场景与性能指标
不同场景对跟踪的要求差异很大,自动驾驶需要实时性和低延迟,视频监控更看重长时稳定性,体育分析则对高帧率目标关联要求更高,在开始编码前,先明确三个问题:
- 目标类型:行人、车辆、还是多类别?
- 运行环境:边缘设备还是云端服务器?
- 可接受延迟:30fps还是10fps?
性能指标方面,行业共识以MOTA(多目标跟踪准确度)和IDF1(身份F1分数)为主,少数场景会关注MOTP(跟踪精度),如果追求低ID切换,还需额外关注IDSW(身份切换次数)。
选择深度学习框架与基线模型
框架选型直接影响开发效率,目前社区主流是PyTorch,其动态图机制和丰富的预训练模型生态让快速迭代更容易,基线模型方面,近年来的主流选择包括:
- DeepSORT:经典两阶段方法,检测与ReID分离,易于调试,但速度较慢
- FairMOT:一阶段联合建模,检测与重识别共享特征,平衡精度与速度
- ByteTrack:利用低分检测框提升召回,实现简单且效果显著
- OC-SORT:针对遮挡场景优化,通过观测中心修正轨迹
据公开排行榜数据显示,ByteTrack在MOT17和MOT20上综合表现靠前,而FairMOT在移动端部署时更受青睐。
数据集准备与标注方案
现有公开数据集覆盖了多数常见场景:
- MOTChallenge系列:行人密集场景,标注精细
- VisDrone:无人机视角,目标小且密集
- UA-DETRAC:车辆跟踪,适用于车载场景
如果需要在特定场景中落地,自定义数据集不可避免,标注工具推荐使用CVAT,支持半自动跟踪标注,大幅降低人工成本,标注时需注意轨迹一致性,确保同一目标在不同帧中的ID编号连续。
模型训练与调优要点
训练过程通常分为两个阶段:先训练检测器,再联合训练跟踪分支,以FairMOT为例,关键参数设置如下:
- 骨干网络:DLA-34或HRNet,后者在特征分辨率上更优
- 学习率:从1e-4开始,配合余弦退火衰减
- 数据增强:随机翻转、多尺度训练、色彩抖动
- 损失权重:检测损失与ReID损失的比例建议为1:1,可根据验证集IDF1调整

调参经验表明,多尺度训练对提升小目标检测效果显著,而Mosaic增强(将四张图拼接)能提升模型在密集场景下的鲁棒性。
模型部署与推理优化
模型训练完成后,需要针对目标平台进行优化,常见的部署路径包括:
- 将PyTorch模型导出为ONNX,再转换为TensorRT或OpenVINO格式
- 使用FP16量化,在NVIDIA GPU上推理速度提升约2倍,精度损失极小
- 对ReID网络进行通道剪枝,减少参数量,适合移动端部署
推理时可采用跟踪流水线:检测、特征提取、轨迹关联三个步骤并行处理,通过异步队列降低整体延迟,业内专家指出,在嵌入设备上部署时,使用轻量级骨干(如MobileNetV3)配合ByteTrack可达到30fps以上的实时效果。
多目标跟踪算法对比:如何选择适合你的模型
面对众多算法,选型时通常从精度、速度、鲁棒性三个维度权衡,以下对比可以帮助你快速定位。
基于检测跟踪 vs 联合检测跟踪
两种思路在架构上有本质差异,适用场景也不同。
| 对比维度 | 两阶段(DeepSORT) | 一阶段(FairMOT) | 后处理增强(ByteTrack) |
|---|---|---|---|
| 精度(MOTA) | 中等,依赖ReID | 良好,端到端训练 | 优秀,利用低分框 |
| 推理速度 | 较慢(检测+ReID两次前向) | 较快(单次特征提取) | 较快(检测后处理开销小) |
| 身份切换 | 控制一般 | 较强,特征共享 | 中等,但鲁棒性高 |
| 部署难度 | 模块独立,易于调试 | 整体训练,需调参 | 实现简单,兼容性强 |
如果追求最高精度且硬件资源充足,ByteTrack是当前性价比最高的选择;若需要轻量部署,FairMOT一阶段结构更占优势;DeepSORT适合已有检测模型,只想快速添加跟踪功能的场景。
不同场景下的模型推荐
- 密集人群:选用Transformer类模型如TrackFormer或TransTrack,利用自注意力机制提升长距离关联能力,但需注意它们的计算量较大,在GPU上才能达到可用帧率。
- 自动驾驶:推荐CenterPoint(3D检测跟踪一体)或SimpleTrack(2D+3D融合),两者对移动目标的轨迹预测都有专门优化。
- 移动端/边缘设备

:使用MOTlite系列,或基于YOLOv5+轻量ReID的组合,通过剪枝和量化达到15fps以上。

开源框架难以直接迁移时的处理办法
直接套用开源框架往往无法满足业务场景,常见问题包括目标速度变化大、相机抖动、部分遮挡等,此时需要针对性地调整关联策略:
- 增大匹配距离阈值,适应快速移动目标
- 引入运动模型(如卡尔曼滤波的改进版本)
- 设置置信度自适应,对低分检测框进行二次确认
多目标跟踪模型训练实战指南
理论之外,动手搭建训练流程是掌握该技术的关键,以下步骤基于FairMOT在MOT17数据集上的实战经验。
数据准备与格式转换
首先下载MOT17数据集,原生格式为gt.txt,需转换为FairMOT需要的annotations.json,推荐使用官方tools/convert_mot_to_coco.py脚本,转换后检查几个关键点:
- 标注框坐标是否归一化
- 空难样例(无目标帧)是否被过滤
- 训练集和验证集的比例约为9:1
训练脚本编写与参数配置
基于PyTorch的FairMOT训练命令示例:
python train.py --batch_size 12 --lr 0.0001 --num_epochs 60 --backbone dla34关键参数说明:
batch_size:根据显存调整,12GB显存可设置8-12lr:初始学习率,使用AdamW优化器时建议1e-4num_epochs:足够训练至收敛,配合早停防止过拟合backbone:dla34或hrnet18,后者精度更高但训练更慢
训练过程中,监控loss曲线和验证集MOTA,确保两者同步下降,如果训练损失下降但验证集指标停滞,应检查数据增强是否过强或ReID损失权重不平衡。
性能调优与常见问题排查
- 目标丢失频繁:降低轨迹匹配阈值,并增加最大丢失帧数(如从30帧提升到60帧)
- ID切换过多:增强ReID特征区分度,可尝试增加ReID损失权重,或使用Circle Loss替代传统Triplet Loss
- 训练不稳定:采用梯度裁剪,设置最大梯度范数10,避免梯度爆炸
多卡训练时,使用torch.nn.DataParallel或DistributedDataParallel,后者在单机多卡场景下性能更优,行业共识认为,数据并行下批次大小应保持每卡不少于4张,否则BN层统计不准确。
多目标跟踪开发成本与硬件配置建议
成本是项目落地时不可回避的现实问题,以下从硬件、人力、时间三个维度给出参考。
GPU选择与训练成本估算

训练一个中等规模的跟踪模型,对GPU的显存和算力都有要求。
- 入门级:RTX 3060 (12GB),可训练FairMOT或ByteTrack,但批次大小受限,训练时间较长
- 主流级:RTX 4090 (24GB),支持更大批次和更复杂的骨干网络,单卡训练时间可缩短至3天以内
- 专业级:A100 (80GB),适合大规模多卡训练或Transformer模型
如果仅需短期使用,云GPU服务按小时计费,合理控制训练时长可以显著降低前期投入。
人员配置与开发周期
- 团队构成:建议至少1-2名算法工程师,负责模型设计与调优;1名数据处理工程师,负责标注与数据清洗
- 开发周期:从零开始搭建完整流程约需3-6个月,其中数据准备占30%,模型训练调优占40%,部署优化占30%
- 加速策略:直接基于开源模型微调,可将周期压缩至1-2个月,但需注意开源模型的许可协议
降低成本的实践路径
- 迁移学习:使用已在MOTChallenge上预训练的模型,大幅减少训练数据量
- 轻量化模型:选择MobileNetV3或EfficientNet-lite作为骨干,在效果损失可控的前提下降低计算资源
- 数据合成:利用GTAE或CARLA生成合成数据,减少人工标注,但需注意域差异,最后仍需少量真实数据微调
多目标跟踪深度学习模型开发常见问题
问:开发多目标跟踪模型需要多少训练数据?
答:数据量取决于场景复杂度,使用公开数据集(如MOT17)约1.2万帧即可开始训练,但如果你需要针对特定场景(如商场内行人跟踪),建议至少采集5000帧以上,并确保覆盖不同光照、密度和遮挡情况,数据多样性比单纯数量更重要。
问:多目标跟踪模型的实时性如何保证?
答:实时性优化主要从三个层面入手:一是选择轻量级检测器(如YOLOv5s或Nano),二是使用TensorRT或OpenVINO进行推理加速,三是优化跟踪关联逻辑,减少复杂计算,在边缘设备上,混合精度推理和模型剪枝通常能带来2-3倍速度提升,同时保持精度在可接受范围内。
问:多目标跟踪和单目标跟踪在模型开发上有什么本质区别?
答:单目标跟踪(如SiamRPN系列)只需在首帧指定目标,后续帧通过模板匹配寻找;多目标跟踪则需要同时处理检测、新目标出现、目标消失、轨迹关联等复杂逻辑,从模型结构看,多目标跟踪必须包含检测头,而单目标跟踪可以纯模板匹配,开发难度上,多目标跟踪的前期数据处理和后期调参工作量都显著大于单目标跟踪,但其在监控、自动驾驶等场景中的适用性远超单目标跟踪。
首发原创文章,作者:王坚,如若转载,请注明出处:https://idctop.com/article/548828.html