


在ROS 2环境中,python rosdep是解决Python包依赖管理的关键工具,它能自动解析并安装系统级依赖,确保开发环境的一致性与稳定性。
很多开发者在初次接触机器人操作系统时,都会遇到“代码能跑,但缺库报错”的尴尬局面,这通常不是Python代码本身的问题,而是底层系统依赖缺失导致的,rosdep作为ROS生态中的依赖管理基石,专门负责处理这种跨平台的依赖解析,它不仅仅是一个简单的安装器,更是一个连接ROS软件包与操作系统底层库的桥梁,对于使用Ubuntu或其他Linux发行版的开发者来说,掌握python rosdep的正确用法,能节省大量排查环境配置的时间。
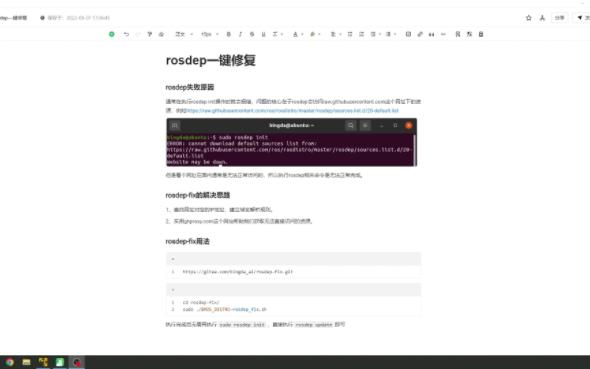

python rosdep安装与基础配置指南
在深入使用之前,确保环境正确配置是第一步,大多数情况下,如果你通过官方源安装了ROS 2,rosdep应该已经预装,但如果遇到命令找不到的情况,或者需要手动初始化,可以按照以下逻辑操作。
检查与初始化环境
打开终端,输入以下命令检查rosdep是否可用:
rosdep --version
如果返回版本号,说明安装成功,若未安装,可通过包管理器获取,例如在Ubuntu上:
sudo apt update
sudo apt install python3-rosdep
初始化是必不可少的一步,rosdep需要一个本地数据库来映射ROS包名到系统包名,执行以下命令完成初始化:
sudo rosdep init
rosdep update
这里需要注意,rosdep init只需执行一次,它会生成必要的配置文件,而rosdep update则需要定期执行,以同步最新的依赖映射规则,业内专家指出,定期更新规则库能有效避免因为依赖定义过时导致的安装失败。
常见安装错误排查
在执行rosdep update时,用户常遇到网络连接超时或DNS解析失败的问题,这通常与网络环境有关,特别是国内开发者在使用默认源时。

- 网络超时:尝试更换镜像源,或使用代理。
- 权限问题:确保使用
sudo执行初始化命令。 - 版本冲突:确保Python环境版本与ROS版本兼容,ROS 2通常依赖Python 3。
python rosdep核心命令与实操场景
rosdep的强大之处在于其丰富的子命令,能够应对不同的开发场景,理解这些命令的具体用途,能显著提升开发效率。
解析依赖:rosdep resolve
当你不确定某个ROS包需要哪些系统库时,rosdep resolve是最直接的查询工具,它不会安装任何东西,只会列出所需的包名。
查询ros-base包所需的依赖:
rosdep resolve ros-base
输出结果会显示类似[libpython3-dev, libboost-dev, ...]的列表,这有助于你在离线环境或纯净系统中提前准备依赖包。
安装依赖:rosdep install
这是最常用的命令,用于自动安装解析出的系统依赖。
rosdep install --from-paths src --ignore-src -y
参数解析:
--from-paths src:指定从src目录下的所有包中读取依赖。--ignore-src:忽略源码中的包,只安装系统级依赖,避免重复安装。-y:自动确认安装,无需手动输入y。
在实际项目中,建议在编译工作空间前执行此命令,许多编译错误,如fatal error: stdint.h: No such file or directory,往往是因为缺少libstdc++或相关开发库,而rosdep能自动补全这些缺失项。
查询特定包依赖
如果你只想查看某个特定包的依赖,可以使用:
rosdep keys <package_name>
这将列出该包声明的所有依赖键,结合rosdep resolve,你可以深入查看每个键对应的具体系统包。
python rosdep与其他工具对比分析

在Linux开发中,除了rosdep,还有pip、apt等工具负责依赖管理,理解它们的区别,有助于构建更健壮的开发流程。
| 工具 | 主要用途 | 适用场景 | 局限性 |
|---|---|---|---|
| rosdep | 系统级依赖管理 | ROS包开发、跨平台部署 | 仅支持ROS生态定义的依赖 |
| pip | Python包管理 | Python库安装 | 无法处理C++库或系统级库 |
| apt | 操作系统包管理 | 通用软件安装 | 需手动查找包名,效率低 |
行业共识认为,rosdep与pip、apt是互补关系,而非替代关系,rosdep负责解决ROS包与系统库之间的映射,pip负责Python第三方库,apt负责基础系统库,一个完整的ROS开发环境,通常需要三者协同工作。
安装一个包含Python节点的ROS包,可能需要:
- 使用
rosdep install安装C++依赖和Python系统库。 - 使用
pip install安装额外的Python库(如numpy, scipy)。 - 使用
apt安装基础开发工具(如gcc, cmake)。
混合依赖管理的最佳实践
为了简化流程,建议在package.xml中清晰声明依赖,对于Python依赖,使用<exec_depend>标签;对于系统依赖,rosdep会自动处理。
可以使用rosdep的--simulate参数进行模拟安装,预览将要安装的包,而不实际执行,这对于审计依赖变更非常有用:

rosdep install --from-paths src --ignore-src -y --simulate
高级技巧与常见问题解答
掌握一些高级技巧,能解决更复杂的依赖问题,针对高频问题,提供简洁的解答。
自定义规则文件
如果rosdep默认规则无法满足需求,可以创建自定义规则文件,在~/.ros/rosdep/sources.list.d/目录下创建.yaml文件,定义自定义映射规则,这适用于企业内部私有包或特殊硬件驱动。
离线环境部署
在无网络环境下,rosdep无法更新规则库,解决方法是:
- 在有网机器上执行
rosdep update,备份/etc/ros/rosdep/sources.list.d和~/.ros/rosdep目录。 - 将备份文件复制到离线机器对应目录。
- 确保离线机器上已安装所有必要的系统包。
python rosdep常见问题Q&A
python rosdep update失败怎么办?
通常由网络问题引起,首先检查网络连接,尝试ping raw.githubusercontent.com,如果网络受限,可配置代理或使用国内镜像源,设置环境变量https_proxy,若问题依旧,检查/etc/apt/sources.list是否有错误,因为rosdep依赖apt进行包安装。
如何查看rosdep支持的ROS版本?
rosdep本身不直接支持版本查询,但可以通过查看/usr/lib/python3/dist-packages/rosdep2/下的规则文件来了解,ROS 1和ROS 2的依赖规则是分离的,通过环境变量ROS_DISTRO区分,确保在正确的ROS版本环境下激活工作空间,rosdep会加载对应的规则。
python rosdep能否管理Python包?
不能直接管理PyPI上的Python包,rosdep专注于系统级依赖(如libboost, libpython-dev),对于Python库,应使用pip或conda,但在某些情况下,rosdep可以安装包含Python绑定的系统库,如python3-numpy,但这属于系统包管理范畴,而非PyPI包管理。
首发原创文章,作者:王坚,如若转载,请注明出处:https://idctop.com/article/455482.html





评论列表(1条)
rosdep确实太重要了,没它开发环境能卡死。不过话说回来,之前init那一块老是报错,调了好久才配通,emmm希望这篇