三菱服务器与QD75模块的通信核心在于:服务器不直接连接QD75,而是通过PLC的CPU单元进行中转,利用智能功能模块指令或缓冲存储器地址实现数据交换。
先把通信链路理清楚:服务器、PLC、QD75各自扮演什么角色
很多工程师第一次接触这个组合时,容易陷入一个误区试图用网线直接把服务器和QD75模块连起来,QD75是PLC的定位模块,它插在PLC基板上,本身不具备以太网或串行通信的独立接口,服务器要想控制QD75,必须经由PLC的CPU单元。
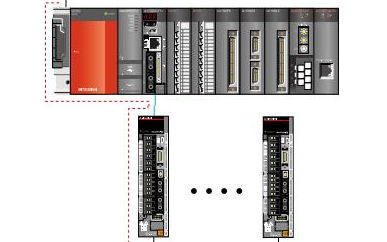

典型链路拓扑如下:
- 服务器(上位机)→ 以太网或USB → PLC CPU(如Q系列、L系列)→ QD75定位模块 → 伺服驱动器 → 伺服电机
行业共识认为,这种架构的优势在于PLC作为实时控制系统,处理定位插补和脉冲输出,而服务器负责工艺配方下发和数据监控,两者分工明确,近年来,随着工厂智能化改造推进,这种“服务器+PLC+定位模块”的组合在包装机械、电子装配和CNC机床领域应用相当广泛。
三菱QD75模块定位通信接线图:物理层连接怎么做
在讨论软件之前,硬件连接是基础,QD75模块根据型号不同,分为差分驱动器输出和集电极开路输出两种类型,接线方式差异明显。
QD75D(差分输出)与MR-J4伺服驱动器的连接
- QD75D的端子排:左侧为I/O端子,右侧为轴1到轴4的脉冲输出端子
- 脉冲信号线:PULSE(脉冲)和SIGN(方向)分别接伺服驱动器的PP、PG和NP、NG端子
- DOG信号:近点狗信号接QD75的DOG输入端子,注意源型/漏型接线区别
- 伺服使能:建议通过PLC输出模块控制伺服驱动器的SON(伺服开启)信号,而非直接由QD75控制
接线时的常见坑点
- 脉冲方式匹配:QD75D出厂默认是差动输出(A相/B相),如果伺服驱动器设置为脉冲+方向模式,需要在QD75的参数中修改“脉冲输出模式”为“CW/CCW”或“脉冲+符号”
- 公共端电压:输出集电极开路型QD75需要外接24V电源,且必须与PLC的电源共地,否则会出现脉冲丢失现象
- 屏蔽层接地:脉冲线必须使用屏蔽双绞线,且屏蔽层在PLC端单点接地,否则高速脉冲时容易受变频器干扰
三菱QD75模块与PLC程序怎么配合:软件配置全流程
硬件接好之后,真正的难点在于软件配置和程序编写,QD75不是即插即用模块,必须在GX Works2或GX Developer中进行初始化设置。
第一步:在工程中安装QD75模块
打开GX Works2,新建工程(Q系列选择“QCPU”),在“智能功能模块”中双击“安装模块”,选择QD75M4或QD75D4(根据你的实际型号),设置起始I/O地址,这个地址很重要,后续所有缓冲存储器访问都依赖它。
第二步:设置QD75的参数(重点)
双击安装好的QD75模块,进入参数设置界面,需要配置的关键项包括:
- 单位设置:mm、inch、degree或pulse,建议根据机械结构选择mm,方便后续编程
- 电子齿轮比:分子分母的设置直接影响定位精度,公式为“电机编码器分辨率×减速比/丝杆导程”
- 脉冲输出模式:选择“脉冲+符号”还是“CW/CCW”
- 定位数据数量:默认1轴最多600个定位数据,每个数据包含定位地址、速度、加减速时间、停留时间等
- 原点回归参数:设置原点回归速度和近点DOG信号的有效电平
缓冲存储器(BFM)的读写原理
QD75的缓冲存储器(BFM)是从地址0开始的16位/32位寄存器数组,PLC通过FROM/TO指令或智能功能模块专用指令来读写这些地址。
核心BFM地址速查表:
| 功能 | 地址 | 数据类型 | 说明 |
|---|---|---|---|
| 轴1当前位置 | 400 | 32位 | 单位取决于参数设置 |
| 轴1定位启动 | 1500 | 16位 | 写入1启动定位 |
| 轴1停止 | 1501 | 16位 | 写入1立即停止 |
| 轴1速度 | 1504 | 32位 | 当前运行速度 |
| 轴1状态 | 28 | 16位 | 位元含义:0=定位完成,1=定位中 |
| 轴1报警代码 | 30 | 16位 | 非0时表示报警 |
梯形图编程的核心逻辑
以“服务器下发定位距离,PLC执行定位”为例,梯形图逻辑如下:
- 用FROM指令读取QD75的BFM地址28,判断轴是否空闲
- 通过TO指令将目标位置写入BFM地址1504(速度)和1506(位置)
- 写入BFM地址1500为1,触发定位启动
- 等待BFM地址28的位0变为1(定位完成)
业内专家指出,QD75的编程难点不在于指令本身,而在于状态机的设计如何避免在轴运行中重复下发指令,如何处理报警状态下的复位逻辑。
三菱QD75模块故障排查:定位不准或报警怎么处理
即使配置正确,实际运行中也会遇到各种问题,以下是高频故障的排查思路。
伺服报警AL-16(过载)或AL-50(位置偏差过大)
- 检查机械负载:用手盘动丝杆,感觉是否卡滞
- 检查电子速度比:如果速度比设置错误,会导致电机实际扭矩不足
- 检查加减速时间:是否设置过短,导致冲击过大
QD75无法启动定位
- 检查BFM地址1500是否成功写入1(用监控表观察)
- 检查伺服使能信号是否已打开(SON端子是否有24V)
- 检查定位数据是否为空或速度为零,部分情况下速度设置为0会导致启动失败
定位位置偏差
- 检查电子速度比的分母分子是否颠倒
- 检查原点回归是否完成(未回原点的轴无法执行绝对位置定位)
- 检查伺服驱动器上的电子齿轮比是否与QD75的电子速度比重复设置(两处只需设置一处)
三菱QD75模块维修与备件:旧设备改造的几点建议
目前三菱已推出QD77系列替代QD75,但存量设备中QD75的保有量依然很大,很多工厂在设备升级时面临一个现实问题:是维修旧模块还是更换新系列。
QD75与QD77的关键差异:
- QD77支持同步控制和凸轮控制,QD75不支持
- QD77的定位数据可以通过GX Works3配置,而QD75只能通过GX Works2
- QD75的维修价格一般在2000-5000元(根据轴数和故障类型),而QD77新模块价格在6000-12000元区间
如果只是单轴定位且工艺稳定,维修QD75性价比更高;如果涉及多轴联动或未来需要扩展同步功能,建议直接升级到QD77,在采购维修备件时,注意区分QD75M(集电极开路)和QD75D(差动输出)型号,两者不通用,且和伺服驱动器的接口不匹配。
三菱QD75定位模块常见问题解答
问:QD75模块上的LED灯状态代表什么含义?
QD75正面有多个LED指示灯,包括POWER(电源)、AXIS1-4(各轴状态),正常运行时,POWER常亮,各轴在运动中时对应轴的AXIS灯闪烁,如果AXIS灯常亮且不熄灭,通常表示轴报警或处于急停状态,具体报警代码需要查看PLC中读取的BFM地址30的值。
问:QD75支持绝对位置定位吗?
支持,但需要满足两个条件:一是伺服驱动器必须配备绝对编码器(如MR-J4-B系列),二是需要设置QD75的参数“绝对位置检测”为有效,并且在PLC程序中处理绝对位置数据的上传和下载逻辑,对于配备增量编码器的系统,每次上电后必须先执行原点回归,才能进行绝对定位。
问:QD75的脉冲输出频率上限是多少?
QD75D(差分输出)的最高脉冲频率为4Mpps,QD75M(集电极开路)的最高脉冲频率为200kpps,实际应用中,建议将脉冲频率控制在最高值的80%以内,以保证信号完整性,如果需要的速度超过这个范围,可以考虑使用QD77或直接通过CC-Link IE Field总线控制伺服驱动器。
首发原创文章,作者:王坚,如若转载,请注明出处:https://idctop.com/article/709081.html